第6节 分歧反馈的类比 (修订中)
[TOC]
一个有助于理解分离式反馈放大器 (opens new window)电路的类比是机械杠杆,杠杆末端的相对运动代表输入和输出电压的变化,支点(枢轴点)代表接地点的位置,无论是真实的还是虚拟的。
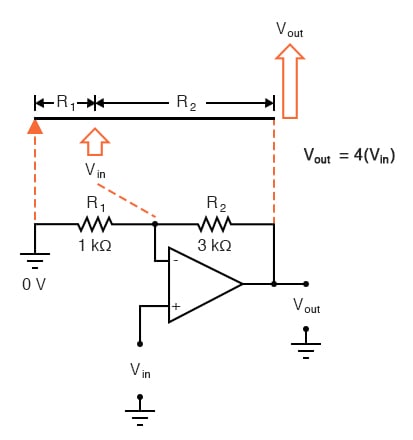
以下面的同相运算放大器 (opens new window)电路为例。从上一节我们知道,同相放大器配置的电压增益永远不会小于单位 (1)。如果我们在放大器原理图旁边画一个杠杆图,支点和杠杆末端之间的距离代表电阻值,杠杆的运动将表示放大器输入和输出端子的电压变化:
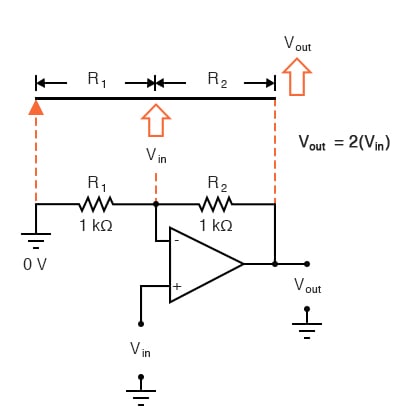
物理学家称这种类型的杠杆,在支点和输出(负载)之间施加输入力(努力),为_第三类_杠杆。它的特点是输出位移(运动)至少与输入位移一样大——“增益”至少为 1——并且方向相同。向该运算放大器电路施加正输入电压类似于将控制杆上的“输入”点向上移动:
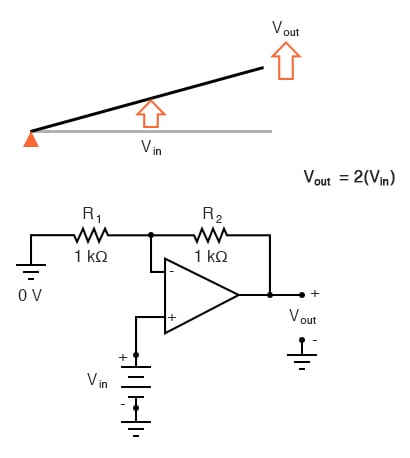
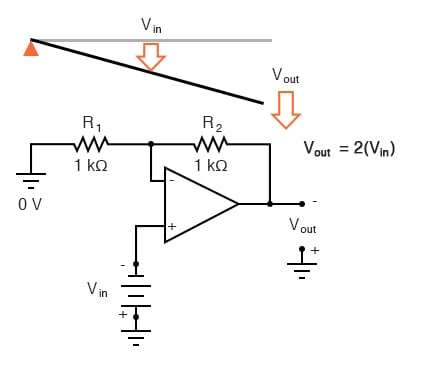
由于杠杆的位移放大特性,“输出”点将移动两倍于“输入”点的距离,并且方向相同。在电子电路中,输出电压将等于输入电压的两倍,极性相同。施加负输入电压类似于将杠杆从其电平“零”位置向下移动,从而导致放大的输出位移也是负的:
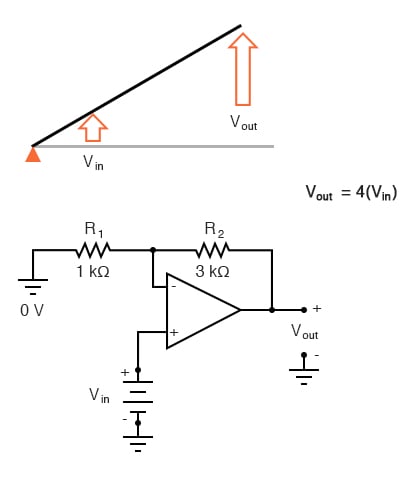
如果我们改变电阻比 R 2 /R 1,我们就会改变运算放大器电路的增益。在杠杆方面,这意味着相对于支点和杠杆端移动输入点,这同样会改变机器的位移“增益”:
现在,任何输入信号都将放大四倍而不是两倍:
反相运算放大器电路也可以使用杠杆类比来建模。在反相配置中,反馈分压器的接地点是运算放大器的反相输入,输入在左侧,输出在右侧。这在机械上相当于_一级_杠杆,其中输入力(努力)位于输出(负载)支点的另一侧:
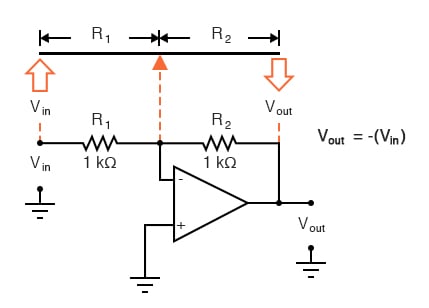
对于等值电阻器 (opens new window)(支点两侧的杠杆长度相等),输出电压(位移)的大小将与输入电压(位移)相等,但极性(方向)相反。正输入导致负输出:
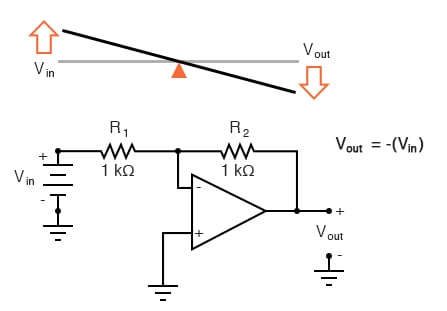
改变电阻比 R 2 /R 1会改变放大器电路的增益,就像改变杠杆上的支点位置会改变其机械位移“增益”一样。考虑以下示例,其中 R 2是 R 1的两倍:
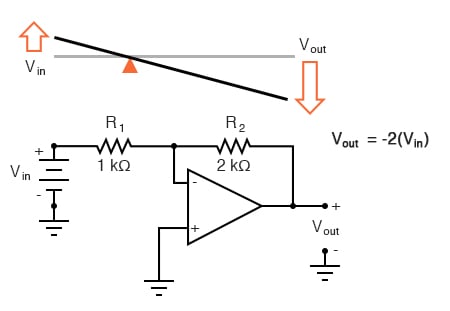
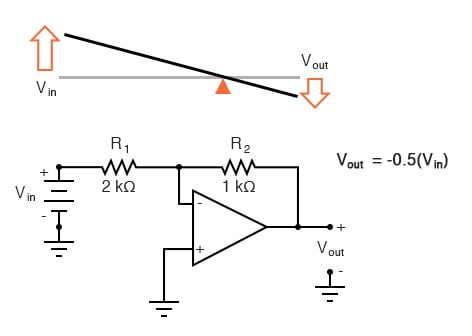
但是,使用反相放大器 (opens new window)配置时,增益可能小于 1,就像使用一流的杠杆一样。反转 R 2和 R 1值类似于将支点移动到杠杆上的互补位置:距输出端三分之一处。在那里,输出位移将是输入位移的二分之一:
总目录: