第7节 Tesla 多相感应电机 (修订中)
[TOC]
大多数交流电机是感应电机。感应电机因其坚固性和简单性而受到青睐。事实上,90% 的工业电机都是感应电机。
尼古拉·特斯拉在 1883 年构思了多相感应电动机的基本原理,到 1888 年有了半马力(400 瓦)的模型。特斯拉以 65,000 美元的价格将制造权卖给了乔治·威斯汀豪斯。
大多数大型(> 1 hp 或 1 kW)工业电机都是_多相感应电机_。多相是指定子每个电机极包含多个不同的绕组,由相应的时移正弦波驱动。
实际上,这是两个或三个阶段。大型工业电机是三相的。虽然为了简单起见,我们包含了许多两相电机的插图,但我们必须强调几乎所有的多相电机都是三相的。
_感应电机_是指定子绕组在转子导体中感应出电流,就像变压器一样,与有刷直流换向器电机不同。
# 1. 交流感应电机结构
感应电动机由称为电枢的转子和包含连接到多相能源的绕组的定子组成,如下图所示。下面这个简单的 2 相感应电机类似于尼古拉·特斯拉在 1888 年推出的 1/2 马力电机。
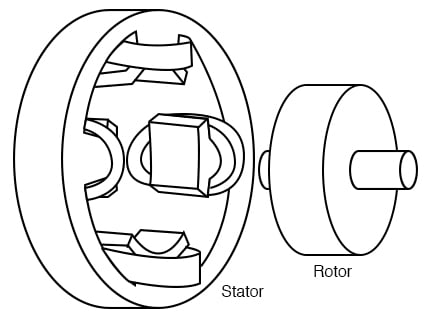
特斯拉多相感应电动机
上图中的定子缠绕有对应于可用电能相位的成对线圈。上面的2相感应电机定子有2对线圈,交流两相各有一对。
一对中的各个线圈串联连接并对应于电磁铁的相反磁极。也就是说,一个线圈对应一个N极,另一个线圈对应一个S极,直到AC的相位改变极性。另一对线圈在空间上与第一对成 90°。
在 2 相电机的情况下,这对线圈连接到时间偏移 90° 的交流电。在特斯拉时代,两相交流电源是两相交流发电机。
上图中的定子有_突出_的、明显的凸极,用在特斯拉早期的感应电机上。这种设计至今仍用于小马力电机(<50 瓦)。然而,对于较大的电机,如果将线圈嵌入定子叠片的槽中,则转矩脉动会更小,效率会更高(下图)。
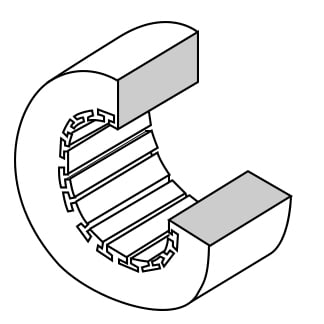
显示绕组槽的定子框架
定子叠片是薄绝缘环,带有从电气级钢片冲压而成的槽。一堆这些由端部螺钉固定,端部螺钉也可以固定端部外壳。
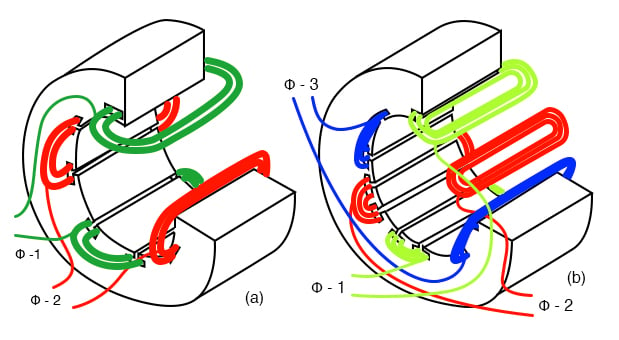
具有 (a) 2-φ 和 (b) 3-φ 绕组的定子
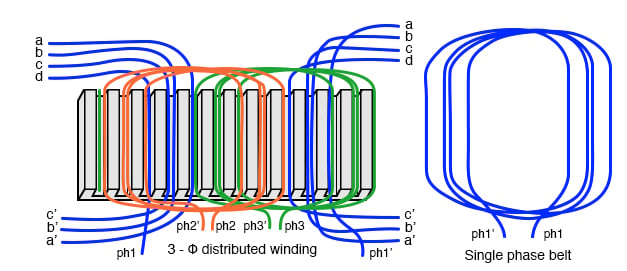
在上图中,两相电机和三相电机的绕组都安装在定子槽中。线圈缠绕在外部夹具上,然后加工到槽中。夹在线圈外围和槽之间的绝缘层可防止磨损。
实际的定子绕组比上图中每极的单个绕组更复杂。将 2-φ 电机与特斯拉的 2-φ 凸极电机进行比较,线圈数相同。在实际的大型电机中,一个磁极绕组被分成相同的线圈,这些线圈插入到许多比上面更小的槽中。
该组称为_相带_(见下图)。相带的分布线圈消除了一些奇次谐波,在磁极上产生更正弦的磁场分布。这显示在同步电机部分 (opens new window)。
极点边缘的槽可能比其他槽的匝数更少。边缘槽可能包含来自两相的绕组。也就是说,相位带重叠。
交流感应电机普及的关键在于其简单性,简单的转子就证明了这一点(下图)。转子由轴、钢叠片转子和嵌入的铜或铝_鼠笼_组成,如图 (b) 所示,从转子上拆下。
与直流电机电枢相比,没有换向器。这消除了电刷、电弧、火花、石墨粉尘、电刷调整和更换以及换向器的重新加工。
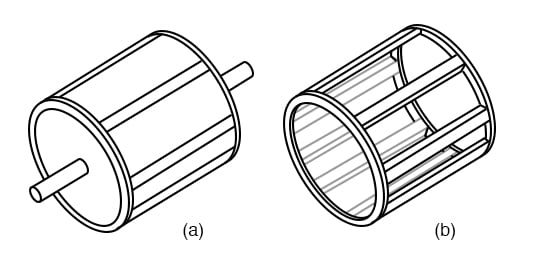
叠层转子,带有 (a) 嵌入式鼠笼,(b) 从转子上拆下的导电笼
鼠笼式导体可以相对于轴倾斜、扭曲。与定子槽的错位减少了扭矩脉动。
转子和定子铁芯都由一堆绝缘叠片组成。叠片上涂有绝缘氧化物或清漆,以最大限度地减少涡流损耗。选择用于叠片的合金具有低磁滞损耗。
# 2. 感应电动机的工作原理
对操作的简短解释是,定子会产生一个旋转磁场,该磁场会拖动转子。
感应电动机的运行理论基于旋转磁场。产生旋转磁场的一种方法是旋转永磁体。如果移动的磁力线切割导电盘,它将跟随磁铁的运动。
切割导体的磁通线将在导电盘中感应出电压,从而产生电流。这种电流会产生一个电磁体,其极性与永磁体的运动相反——楞次定律。
电磁铁的极性是这样的,它会拉动永磁体。磁盘跟随的速度比永磁体稍慢。
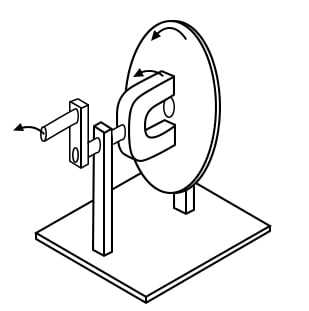
旋转磁场在导电盘中产生扭矩
磁盘产生的扭矩与切割磁盘的磁力线数量和切割磁盘的速度成正比。如果圆盘以与永磁体相同的速率旋转,则不会有磁通切割圆盘,没有感应电流,没有电磁场,没有扭矩。
因此,磁盘速度将始终落后于旋转永磁体的速度,因此切割磁盘的磁通线会感应出电流,在磁盘中产生一个电磁场,该电磁场跟随永磁体。
如果对磁盘施加负载,使其减慢速度,则随着更多磁通线切割磁盘,将产生更大的扭矩。扭矩与滑差成正比,_滑差_是磁盘落在旋转磁铁后面的程度。更多的滑动对应于更多的通量切割导电盘,产生更多的扭矩。
模拟汽车涡流速度计基于上述原理。由于磁盘受到弹簧的约束,磁盘和针的偏转与磁铁的旋转速度成正比。
旋转磁场由彼此成直角放置的两个线圈产生,由异相 90° 的电流驱动。如果您熟悉示波器 Lissajous 模式,这应该不足为奇。
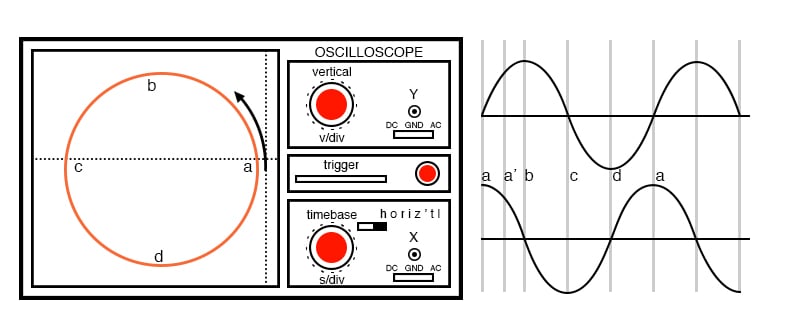
异相 (90°),正弦波产生圆形 Lissajous 图案
在上图中,通过以 90° 异相正弦波驱动水平和垂直示波器输入来产生圆形李萨如。从 (a) 开始,具有最大“X”和最小“Y”偏转,轨迹向上和向左移动到 (b)。
在 (a) 和 (b) 之间,两个波形在 45° 处等于 0.707 Vpk。该点 (0.707, 0.707) 落在 (a) 和 (b) 之间的圆的半径上,轨迹移动到 (b),具有最小“X”和最大“Y”偏转。随着最大负“X”和最小“Y”偏转,轨迹移动到 (c)。
然后以最小“X”和最大负“Y”移动到(d),然后回到(a),完成一个循环。
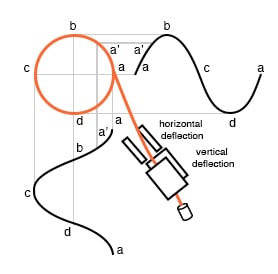
X 轴正弦和 Y 轴余弦轨迹圆
该图显示了两个 90° 相移正弦波应用于示波器偏转板上,这些偏转板在空间中呈直角。90° 相位正弦波和直角偏转相结合,形成二维图案——圆形。这个圆是由逆时针旋转的电子束画出的。
作为参考,下图显示了为什么同相正弦波不会产生圆形图案。相等的“X”和“Y”偏转将照明点从 (a) 处的原点向上移动到 (b) 处的右侧 (1,1),从左下移到 (c) 处的原点,从左下移到 (-1) .-1) 在 (d) 处,然后直立回到原点。这条线是由沿两个轴的相等偏转产生的;y=x 是一条直线。
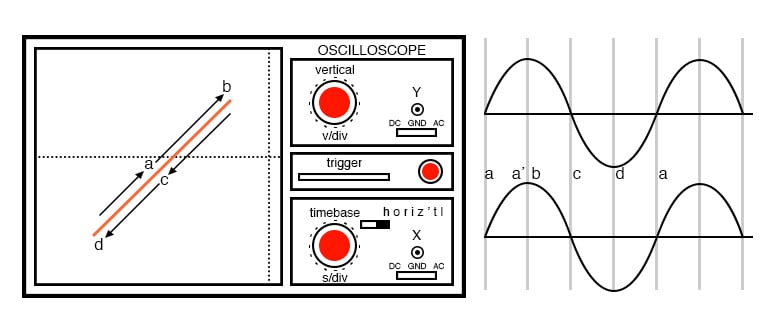
同相波形没有圆周运动
如果一对相差 90° 的正弦波产生一个圆形的李萨如,那么一对相似的电流应该能够产生一个圆形的旋转磁场。两相电机就是这种情况。以此类推,在空间中相隔 120° 放置的三个绕组,并以相应的 120° 相位电流馈电,也会产生旋转磁场。
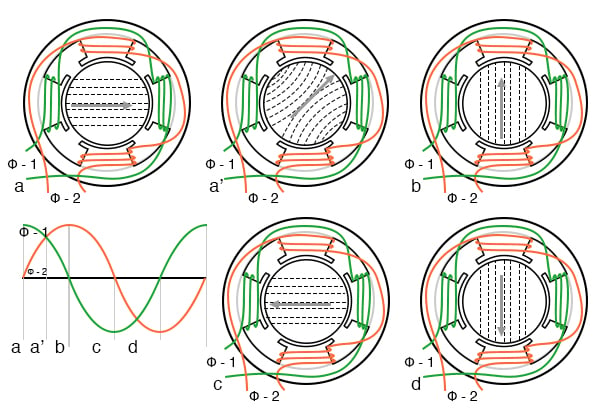
来自 90° 相位正弦波的旋转磁场
当 90° 相位正弦波(上图)从点 (a) 到 (d) 时,磁场逆时针旋转(图 ad),如下所示:
- (a) φ-1 最大值,φ-2 零
- (a') φ-1 70%, φ-2 70%
- (b) φ-1 零,φ-2 最大值
- (c) φ-1 最大负值,φ-2 零
- (d) φ-1 零,φ-2 最大负
# 3. 全电机速度和同步电机速度
定子旋转磁场的转速与每个定子相的磁极对数有关。下面的“全速”图共有六极或三极对三相。但是,每相只有一对极对。
磁场将在每个正弦波周期旋转一次。在 60 Hz 功率的情况下,磁场以每秒 60 次或每分钟 3600 转 (rpm) 的速度旋转。对于 50 Hz 功率,它以每秒 50 转或 3000 rpm 的速度旋转。3600 和 3000 rpm 是电机的_同步速度_。
虽然感应电动机的转子永远无法达到这个速度,但它肯定是一个上限。如果我们将电机极数增加一倍,则同步速度会减半,因为磁场在空间中旋转 180° 以获得 360° 的正弦波。
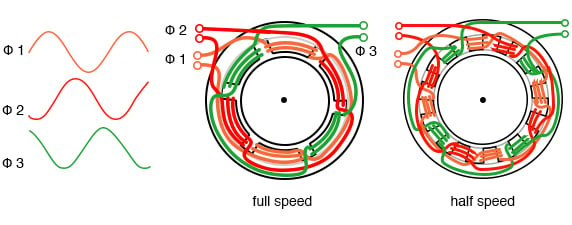
定子极数加倍使同步速度减半
同步速度由下式给出:
N s = 120·f/PN s = 以 rpm 为单位的同步速度 f = 施加功率的频率,Hz P = 每相的总极数,2 的倍数
示例:上面的“半速”图每相(三相)有四个极。50 Hz 功率的同步速度为: S = 120·50/4 = 1500 rpm
感应电动机的简短解释是定子产生的旋转磁场将转子拖到周围。
更长更正确的解释是定子的磁场将交流电感应到构成变压器次级的转子鼠笼导体中。这种感应的转子电流又会产生磁场。
旋转定子磁场与该转子磁场相互作用。转子磁场试图与旋转的定子磁场对齐。结果是鼠笼式转子的旋转。如果没有机械电机扭矩负载、没有轴承、风阻或其他损失,转子将以同步速度旋转。
然而, 转子和同步速度定子磁场之间的_滑动会产生转矩。_是在转子滑移时切割转子导体的磁通量产生扭矩。因此,负载电机将与机械负载成比例地滑动。
如果转子以同步速度运行,将没有定子磁通切割转子,转子中没有感应电流,也没有转矩。
# 4. 感应电机的扭矩
当电机首次通电时,转子静止,而定子磁场以同步速度 N s旋转。定子磁场以同步速度 N s切割转子。转子短路匝中感应的电流最大,电流的频率也就是线路频率。
随着转子加速,定子磁通切割转子的速率是同步速度 N s和实际转子速度 N 之间的差值,或 (N s - N)。实际切割转子的磁通与同步速度之比定义为_滑差_:
s = (N s - N)/N s其中: N s = 同步速度,N = 转子速度
感应到转子导体中的电流频率仅与电机启动时的线路频率一样高,随着转子接近同步速度而降低。_转子频率_由下式给出:
f r = s·f 其中: s = 滑差,f = 定子电源线频率
在感应电机中,100% 扭矩下的滑差通常为 5% 或更少。因此,对于 f = 50 Hz 线路频率,转子中感应电流的频率 fr = 0.05·50 = 2.5 Hz。为什么这么低?定子磁场以 50 Hz 的频率旋转。转子速度降低 5%。
旋转磁场仅以 2.5 Hz 的频率切割转子。2.5 Hz 是同步速度和实际转子速度之间的差值。如果转子旋转得快一点,在同步速度下,根本没有磁通会切割转子,f r = 0。
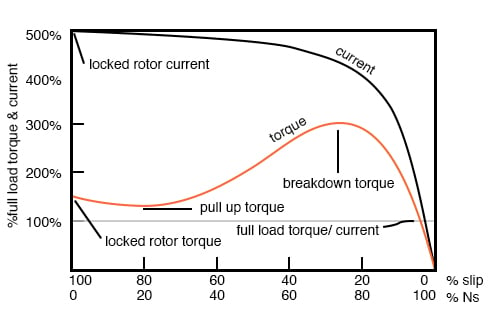
扭矩和速度与滑差百分比。%N s =%同步速度
上图显示,称为_堵转转矩_(LRT) 的启动转矩高于_满载转矩_(FLT) 的 100%,即安全连续转矩额定值。对于上图示例电机,锁定转子转矩约为 FLT 的 175%。
启动电流称为_堵转电流_(LRC) 是_满载电流_(FLC) 的 500%,即安全运行电流。电流很高,因为这类似于变压器的次级短路。当转子开始旋转时,对于某些类别的电机,扭矩可能会稍微降低到称为上_拉扭矩_的值。
这是启动电机所遇到的最低扭矩值。随着转子获得 80% 的同步速度,扭矩从 175% 增加到满负载扭矩的 300%。该_故障扭矩_是由于大于正常的 20% 滑差造成的。
此时电流仅略有下降,但超过此点后会迅速下降。当转子加速到同步速度的百分之几以内时,扭矩和电流都将大幅下降。在正常操作期间,滑差将只有百分之几。
对于运行中的电机,扭矩曲线的任何部分低于 100% 额定扭矩都是正常的。电机负载决定了转矩曲线上的工作点。虽然电机扭矩和电流在启动期间可能会在几秒钟内超过 100%,但持续运行超过 100% 可能会损坏电机。
任何高于故障扭矩的电机扭矩负载都会使电机失速。对于“无机械扭矩”负载条件,扭矩、滑差和电流将接近零。这种情况类似于开路的次级变压器。
有几种基本的感应电机设计显示出与上述转矩曲线有相当大的差异。不同的设计针对启动和运行不同类型的负载进行了优化。各种电机设计和尺寸的堵转转矩 (LRT) 范围为满载转矩 (FLT) 的 60% 至 350%。
启动电流或堵转电流 (LRC) 的范围为满载电流 (FLC) 的 500% 至 1400%。这种电流消耗可能会给大型感应电动机带来启动问题。
# 5. NEMA 和 IEC 电机等级
已开发出与转矩曲线(下图)相对应的各种电机标准等级(或设计),以更好地驱动各种类型的负载。美国国家电气制造商协会 (NEMA) 已指定电机等级 A、B、C 和 D 以满足这些驱动要求。
类似的国际电工委员会 (IEC) N 和 H 类分别对应于 NEMA B 和 C 设计。
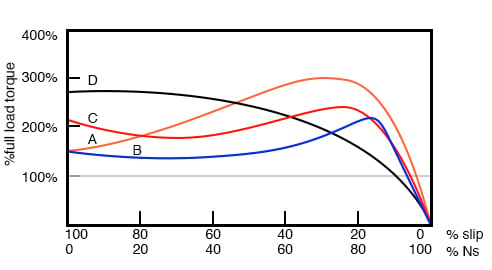
NEMA 设计的特性
除 D 级外,所有电机在满载时以 5% 或更低的滑差率运行。
- __B 类(IEC N 类)__电机是大多数应用中使用的默认电机。在 LRT = FLT 的 150% 到 170% 的启动转矩下,它可以启动大多数负载,而不会产生过大的启动电流 (LRT)。效率和功率因数高。它通常驱动泵、风扇和机床。
- __A 级__启动扭矩与 B 级相同。下降扭矩和启动电流(LRT)更高。该电机可处理注塑机中遇到的瞬态过载。
- __在 LRT = FLT 的 200% 时, C 类(IEC H 类)__的启动扭矩高于 A 类和 B 类。该电机适用于需要以恒定速度驱动的硬启动负载,如输送机、破碎机、往复泵和压缩机。
- __D 类__电机具有最高的启动转矩 (LRT) 以及由于高滑差(FLT 时为 5% 至 13%)而导致的低启动电流。高滑差导致较低的速度。速度调节很差。但是,该电机擅长驱动高变速负载,例如需要储能飞轮的负载。应用包括冲床、剪板机和升降机。
- __E 类__电机是 B 类的更高效率版本。
- __F 类__电机的 LRC、LRT 和故障转矩比 B 类电机低得多。它们驱动恒定且易于启动的负载。
# 6. 感应电动机的功率因数
感应电机对电力线呈现滞后(感应)功率因数。大型满载高速电机的功率因数对大型高速电机可高达90%。3/4满载时,高速电机最大功率因数可达92%。
小型低速电机的功率因数可低至 50%。启动时,功率因数可以在 10% 到 25% 的范围内,随着转子达到速度而上升。
功率因数 (PF) 随电机机械负载而变化很大(下图)。空载电机类似于次级没有阻性负载的变压器。从次级(转子)反射到初级(定子)的阻力很小。
因此,电力线会遇到低至 10% PF 的无功负载。随着转子加载,增加的电阻分量从转子反射到定子,从而增加了功率因数。
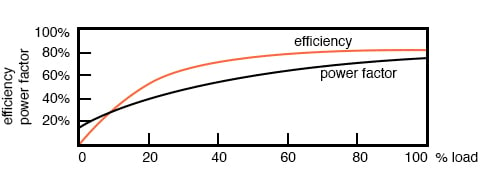
感应电机功率因数和效率
# 7. 感应电机的效率
大型三相电机比小型三相电机效率更高,而且大多数都是单相电机。大型感应电机在满载时的效率可高达 95%,但更常见的是 90%。
轻载或空载感应电动机的效率很差,因为大部分电流都与维持磁通量有关。随着转矩负载的增加,在产生转矩时消耗更多的电流,而与磁化相关的电流保持不变。75% FLT 时的效率可能略高于 100% FLT 时的效率。
效率在 50% FLT 时降低几个百分点,在 25% FLT 时再降低几个百分点。效率仅在低于 25% FLT 时变得很差。效率随负载的变化如上图所示。
感应电机通常尺寸过大,以保证其机械负载可以在所有操作条件下启动和驱动。如果多相电机在效率达到峰值的情况下以低于额定扭矩的 75% 加载,则效率仅会略微下降至 25% FLT。
# 8. Nola 功率因数校正器
NASA 的 Frank Nola 在 1970 年代后期提出了功率因数校正器 (PFC) 作为单相感应电机的节能装置。它基于以下前提,即低于满载的感应电动机效率较低且功率因数低于满载电动机。因此,部分负载电机,特别是 1-φ 电机可以节省能量。
维持定子磁场所消耗的能量相对于负载变化是相对固定的。虽然在满载电机中没有什么可节省的,但可以降低部分负载电机的电压以减少维持磁场所需的能量。
这将提高功率因数和效率。对于以低效着称的单相电机来说,这是一个很好的概念。
这个概念不太适用于大型三相电机。由于它们的高效率(90%+),没有多少能源可以节省。此外,效率为 95% 的电机在 50% 满载扭矩 (FLT) 下的效率仍为 94%,在 25% FLT 下的效率为 90%。
从 100% FLT 到 25% FLT 的潜在节能是效率差异 95% - 90% = 5%。这不是满载功率的 5%,而是降低负载时的 5%。Nola 功率因数校正器可能适用于大部分时间空闲(低于 25% FLT)的三相电机,例如冲床。
据估计,对于大多数应用来说,昂贵的电子控制器的投资回收期没有吸引力。不过,作为电子马达启动器或速度控制的一部分,它可能是经济的。
# 9. 感应电动机作为交流发电机
如果感应电机由大于 100% 的同步速度的转矩驱动(下图),则它可以用作交流发电机。这对应于“负”滑差的百分之几,例如 -1% 滑差。
这意味着当我们以比同步速度更快的速度旋转电机时,转子的前进速度比定子旋转磁场快 1%。它通常在电机中滞后 1%。由于转子沿相反方向(超前)切割定子磁场,因此转子会在定子中感应出电压,将电能反馈回电源线。
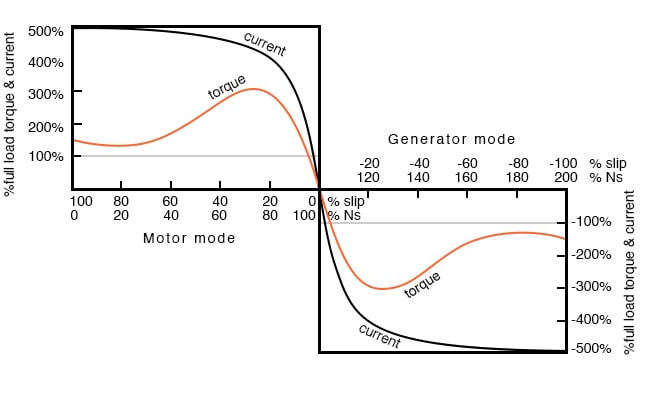
负转矩使感应电机变成发电机
这种_感应发电机_必须由 50 或 60 Hz 的“带电”电源激励。电力公司停电时无法发电。这种类型的交流发电机似乎不适合作为备用电源。
作为辅助动力风力发电机,它的优点是不需要自动断电断路开关来保护维修人员。
它是故障安全的。
通过将电容器 (opens new window)与定子相并联,可以使小型远程(来自电网)装置自励。如果去除负载,剩磁可能会产生少量电流。
电容器允许该电流流动而不会消耗功率。当发电机达到全速时,电流增加以向定子提供磁化电流。此时可以施加负载。电压调节差。通过添加电容器可以将感应电动机转换为自励发电机。
启动过程是通过向定子施加正常的电源线电压来使风力涡轮机在电动机模式下加速。任何超过同步速度的风力涡轮机速度都会产生负扭矩,将电力反馈到电力线,使电能表的正常方向反转。
感应电机对电力线的功率因数滞后,而感应交流发电机的功率因数超前。感应发电机在常规发电厂中并未广泛使用。
汽轮机驱动转速稳定可控,符合同步交流发电机的要求。同步交流发电机也更有效。
风力涡轮机的速度难以控制并且受到阵风的风速变化的影响。由于固有的滑动,感应交流发电机能够更好地应对这些变化。这对齿轮系和机械部件的压力小于同步发电机。
然而,这种允许的速度变化仅为 1% 左右。因此,直接连接的感应发电机被认为是风力涡轮机中的固定速度(请参阅双馈感应发电机 (opens new window)以了解真正的变速交流发电机)。
可以切换共用轴上的多个发电机或多个绕组以提供高速和低速以适应变化的风力条件。
# 10. 电机启动和速度控制
一些感应电机在启动时会消耗超过 1000% 的满载电流;不过,百分之几更常见。几千瓦或更小的小型电机可以通过直接连接电源线来启动。
启动大型电机会导致线路电压下降,从而影响其他负载。电机启动额定断路器(类似于慢熔保险丝)应取代标准断路器,用于启动几千瓦的电机。该断路器在启动期间接受高过电流。
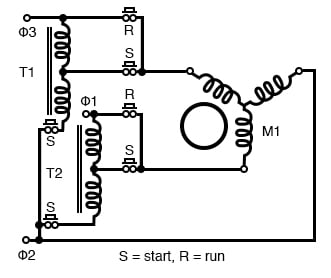
自耦变压器感应电动机启动器
超过 50 kW 的电机使用电机启动器将线路电流从满载电流的百分之几降低到百分之几。间歇工作的自耦变压器可能会在启动间隔期间将定子电压降低几分之一分钟,然后施加全线电压,如上图所示。
S 触点的闭合在启动间隔期间施加降低的电压。启动后S触点打开,R触点闭合。这会将启动电流降低到满载电流的 200%。由于自耦变压器仅用于短启动间隔,因此它的尺寸可能比连续负载单元小得多。
# 11. 以单相供电运行三相电机
三相电机将像单相电机一样在单相上运行。任一电机的唯一问题是启动。如果预计三相供应,有时购买三相电机用于单相。
额定功率需要比同类单相电机大 50%,以弥补一个未使用的绕组。单相应用于一对绕组,同时启动电容器与第三绕组串联。
下图中启动开关在电机启动时打开。有时在运行时会保留比启动电容更小的电容。
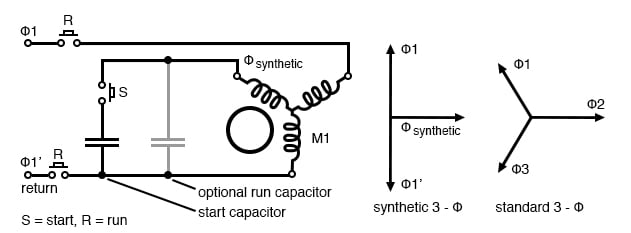
在单相上启动三相电机
如果电机轴没有负载,上图中用于单相运行三相电机的电路称为_静态相位转换器。_此外,电机充当三相发电机。
可以从三个定子绕组中分接三相电源,为其他三相设备供电。电容器在∠180°单相电源端子之间大约中间∠90°提供_合成相位以用于启动。_
运行时,电机产生近似标准的 3-φ,如上图所示。Matt Isserstedt 展示了为家用机械车间供电的完整设计。
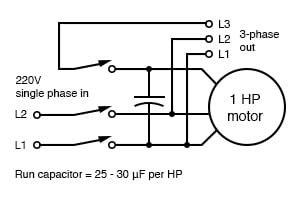
自启动静态相位转换器。运行电容 = 25-30µF/HP。改编自图 7,Hanrahan
由于静态相位转换器没有转矩负载,它可以使用比正常启动电容器小得多的电容器来启动。如果它足够小,它可以作为运行电容器留在电路中(见上图)。
然而,较小的运行电容器会产生更好的三相功率输出。此外,调整这些电容器以使在三相中测量的电流相等,从而产生最有效的机器。但是,为了快速启动转换器,需要一个大的启动电容器大约一秒钟。Hanrahan 提供施工细节。
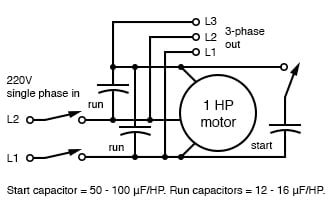
更高效的静态相位转换器。启动电容 = 50-100µF/HP。运行电容 = 12-16µF/HP。改编自图 1,Hanrahan
# 12. 多场感应电机
感应电机可能包含多个励磁绕组,例如对应于 1800 和 900 rpm 同步速度的 4 极和 8 极绕组。为一个磁场或另一个磁场供电比重新连接定子线圈要简单。
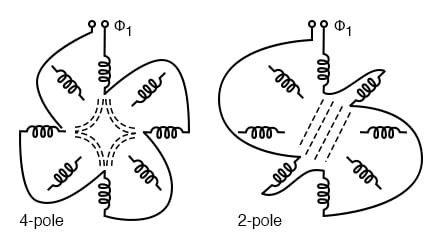
多个字段允许速度变化
如果用引出的导线对磁场进行分段,则可以将其从 4 极重新接线(或切换)到 2 极,如上所示的 2 相电机。22.5° 段可切换为 45° 段。为清楚起见,上面仅显示了一相的接线。
因此,我们的感应电机可以以多种速度运行。当将上述 60 Hz 电机从 4 极切换到 2 极时,同步速度从 1800 rpm 增加到 3600 rpm。
__问:__如果电机以 50 Hz 驱动,对应的 4 极和 2 极同步速度是多少?
A:
N s = 120f/P = 120*50/4 = 1500 rpm(4 极) N s = 3000 rpm(2 极)
# 13. 可变电压感应电动机
用于驱动风扇等应用的小型鼠笼式感应电动机的速度可以通过降低线路电压来改变。这会降低负载可用的扭矩,从而降低速度(见下图)。
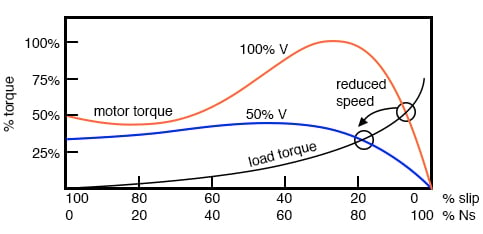
可变电压控制感应电机速度
# 14. 感应电机中的电子速度控制
现代固态电子设备增加了速度控制的选择。通过将 50 或 60 Hz 线路频率更改为更高或更低的值,可以更改电机的同步速度。然而,降低馈入电机的电流频率也会降低电抗 X L,从而增加定子电流。
这可能导致定子磁路饱和并带来灾难性的后果。实际上,当频率降低时,电机的电压需要降低。
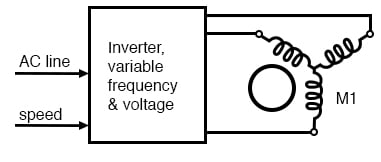
电子变速驱动器
相反,可以增加驱动频率以增加电机的同步速度。但是,需要增加电压以克服增加的电抗,以将电流保持在正常值并保持扭矩。
逆变器通过脉冲宽度调制输出将正弦波近似为电机。这是一个斩波波形,开或关,高或低,“开”时间的百分比对应于瞬时正弦波电压。
一旦将电子设备应用于感应电机控制,就有许多控制方法可用,从简单到复杂:
- _标量控制:_上述低成本方法,仅控制电压和频率,无需反馈。
- _矢量控制:_也称为矢量相位控制。实时测量或估计定子电流的磁通量和转矩产生分量,以增强电机转矩-速度曲线。这是计算密集型的。
- _直接转矩控制:_精心设计的自适应电机模型允许更直接地控制磁通和转矩而无需反馈。这种方法可以快速响应负载变化。
# 15. 特斯拉多相感应电机摘要
- _多相感应电动机_由嵌入叠片定子的多相绕组和嵌入叠片转子的导电鼠笼组成。
- 在定子内流动的三相电流会产生一个旋转磁场,该磁场会在转子中感应出电流和随之而来的磁场。当转子在旋转的定子磁场后面稍微滑动时,就会产生转子扭矩。
- 与单相电机不同,多相感应电机是_自启动的。_
- 电机启动器_最大限度地减少电力线的负载,同时提供比运行期间所需的更大的启动扭矩。只有大型电机才需要降低线路电流_启动器。
- 三相电机启动后将单相运行。
- 静态_变相器_是一种三相电机,在无轴负载的情况下以单相运行,产生三相输出。
- 通过改变极数,可以为多个离散的电机速度重新连接_多个励磁绕组。_
# 16. 直线感应电机
感应电动机的绕线定子和鼠笼转子可以在圆周上切割并展开成直线感应电动机。直线行进的方向由定子相的驱动顺序控制。
直线感应电动机已被提议作为高速客运列车的驱动装置。到目前为止,除了实验性装置外,带有伴随磁排斥悬浮系统的直线感应电机对于平稳行驶所需的所有装置来说都太昂贵了。
然而,线性感应电机计划在 2013 年取代下一代海军航空母舰 CVNX-1 上的蒸汽驱动弹射飞机发射系统。这将提高效率并减少维护。
相关练习:
总目录: