第5节 步进电机 (修订中)
[TOC]
# 1. 步进电机与伺服电机
_步进电机_是电动机的“数字”版本。转子按照指令以离散步骤移动,而不是像传统电机那样连续旋转。当停止但通电时,步进电机(步进电机的缩写)以_保持扭矩_保持其负载稳定。
在过去的二十年中,步进电机的广泛接受是由数字电子产品的兴起推动的。现代固态驱动电子产品是其成功的关键。而且,微处理器很容易与步进电机驱动器电路连接。
在应用方面,步进电机的前身是伺服电机。今天,对于高性能运动控制应用来说,这是一种成本更高的解决方案。伺服电机的成本和复杂性是由于额外的系统组件:位置传感器和误差放大器)它仍然是定位重负载的方法,超出了低功率步进器的掌握。
高加速度或异常高精度仍然需要伺服电机。否则,由于驱动电子设备简单,精度好,扭矩好,速度适中,成本低,默认为步进器。

步进电机与伺服电机
步进电机将读写头定位在软盘驱动器中。它们曾经在硬盘驱动器中用于相同目的。然而,现代硬盘磁头定位所需的高速和高精度需要使用线性伺服电机(音圈)。
伺服放大器是一种线性放大器,具有一些难以集成的分立元件。需要大量的设计工作来优化伺服放大器增益与机械部件的相位响应。步进电机驱动器是不太复杂的固态开关,可以“开”或“关”。因此,步进电机控制器比伺服电机控制器更简单且成本更低。
_Slo-syn_同步电机可以像单相永久电容感应电机一样使用交流线路电压运行。电容器产生一个 90 __°__第二相。使用直流线电压,我们有一个两相驱动器。
如今,2-24V的_双极_(±) 方波的驱动波形更为常见。双极磁场也可以由施加到中心抽头绕组的交替端的_单极_(一个极性)电压产生(下图)。
换句话说,可以将直流电切换到电机,使其看到交流电。随着绕组按顺序通电,转子与随之产生的定子磁场 (opens new window)同步。因此,我们将步进电机视为一类交流同步电机。

(b) 处中心抽头线圈的单极驱动模拟 (a) 处单线圈中的交流电流
# 2. 特征
步进电机坚固耐用且价格低廉,因为转子不包含绕组滑环或换向器。转子是圆柱形固体,也可以有凸极或细齿。转子通常是永磁体 (opens new window)。
您可以通过无动力手旋转显示制动扭矩、扭矩脉动来确定转子是永磁体。步进电机线圈缠绕在层压定子内,除了_罐堆叠_结构。绕组相可能少至两个或多达五个。
这些阶段经常被分成对。因此,4 极步进电机可能有两相,由相隔 90 __°__的串联极对组成。每相也可以有多个极对。例如,12 极步进器有 6 对极,每相三对。
由于步进电机不一定连续旋转,因此没有额定功率。如果它们确实连续旋转,它们甚至不会达到亚分数马力额定能力。与其他电机相比,它们是真正的小型低功率设备。
对于 4 kg 尺寸的装置,它们的额定扭矩为 1000 in-oz(英寸-盎司)或 10 Nm(牛顿-米)。一个小的“一角硬币”大小的步进器的扭矩为百分之一牛顿米或几英寸盎司。大多数步进器的直径只有几英寸,扭矩只有几分之一纳米或几盎司。
可用扭矩是电机速度、负载惯量、负载扭矩和驱动电子设备的函数,如下面的_速度与扭矩曲线_所示。通电的保持步进器具有相对较高的_保持扭矩_额定值。运行中的电机可用的扭矩较小,在某些高速下降至零。
由于电机负载组合的机械共振,通常无法达到此速度。

步进速度特性
步进电机一次移动一步,即改变驱动波形时的_步距角。_步距角与电机结构细节有关:线圈数、极数、齿数。它可以从 90 __°__到 0.75 °,对应每转 4 到 500 步。
_通过以半步_移动转子,驱动电子装置可以将步距角减半。
步进器无法瞬间达到速度-扭矩曲线上的速度。_最大启动频率_是可以启动停止和卸载的步进器的最高频率。任何负载都会使此参数无法实现。
在实践中,步进速率在启动期间从远低于最大启动频率开始逐渐上升。停止步进电机时,可能会在停止前降低步进率。
步进器可以启动和停止的最大扭矩是_拉入扭矩_。步进器上的这种扭矩负载是由于电机轴上的摩擦(制动)和惯性(飞轮)负载造成的。一旦电机达到速度,_拉出扭矩_是最大可持续扭矩而不失步。
步进电机按照复杂度递增的顺序分为三种类型:可变磁阻、永磁和混合。可变磁阻步进器具有带凸极的实心软钢转子。永磁步进器具有圆柱形永磁转子。
混合式步进器在永磁转子上添加了软钢齿,以实现更小的步距角。
# 3. 可变磁阻步进器
_可变磁阻步进电机_依靠磁通量寻找通过磁路的最低磁阻路径。这意味着形状不规则的软磁转子将移动以完成磁路,从而最大限度地减少任何高磁阻气隙的长度。
定子通常具有分布在极对之间的三个绕组,转子四个凸极,产生 30 __°__步距角。手动旋转时没有制动扭矩的断电步进器可识别为可变磁阻型步进器。
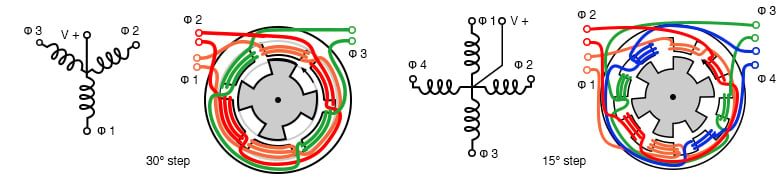
三相和四相可变磁阻步进电机
3-φ 步进电机的驱动波形见“磁阻电机”部分。4-φ 步进电机的驱动如下图所示。顺序切换定子相位会产生转子跟随的旋转磁场。
然而,由于转子极数较少,转子每步移动的幅度小于定子角。对于可变磁阻步进电机,步距角由下式给出:
ΘS = 360o/NS ΘR = 360o/NR ΘST = ΘR - ΘS 其中: ΘS = 定子角,ΘR = 转子角,ΘST = 步距角 NS = 定子极数,NP = 转子极数

可变磁阻步进器的步进顺序
上图中,从φ1移动到φ2等,定子磁场顺时针旋转。转子逆时针 (CCW) 移动。注意没有发生的事情!虚线转子齿不会移动到下一个定子齿。相反,φ2 定子磁场在逆时针移动转子时会吸引不同的齿,该齿的角度 (15 ° ) 小于定子角度 30 °。
__45 °__的转子齿角按上式计算。__转子以 45 °__将 CCW 移动到下一个转子齿,但它与 CW 对齐 30 __°__定子齿。因此,实际步距角是 45 __°__的定子角和 30 ° 的转子角之差。
如果转子和定子的齿数相同,步进电机会旋转多远?零——没有符号。
从静止开始,相位 φ1 通电,需要三个脉冲(φ2、φ3、φ4)将“点”转子齿与下一个 CCW 定子齿对齐,即 45 °。每个定子齿 3 个脉冲和 8 个定子齿,24 个脉冲或步进使转子移动 360 °。
通过反转脉冲序列,旋转方向在右上方反转。方向、步速和步数由步进电机控制器控制,该控制器为驱动器或放大器供电。这可以组合成单个电路板。
控制器可以是微处理器或专用集成电路。驱动器不是线性放大器,而是一个简单的开关,能够提供足够高的电流来为步进器供电。原则上,驱动器可以是继电器,甚至可以是每个相位的拨动开关。实际上,驱动器要么是分立的晶体管开关,要么是集成电路。
驱动器和控制器都可以组合成一个接受直接命令和步进脉冲的集成电路。它按顺序将电流输出到适当的相位。

可变磁阻步进电机
您可以拆卸磁阻步进器以查看内部组件。可变磁阻步进电机的内部结构如上图所示。转子具有突出的磁极,因此当它被切换时,它们可以被吸引到旋转的定子磁场中。实际的电机比我们简化的插图要长得多。

可变磁阻步进驱动丝杠
轴通常配有驱动螺杆(上图)。这可以根据软盘驱动器控制器的命令移动软盘驱动器的磁头。
当只需要中等水平的扭矩并且粗步距角就足够时,应用可变磁阻步进电机。用于软盘驱动器的螺丝驱动器就是这样的应用。当控制器上电时,它不知道托架的位置。
但是,它可以将滑架驱动到光断续器,将刀刃切割断续器的位置校准为“原点”。控制器从该位置开始计数步进脉冲。只要负载扭矩不超过电机扭矩,控制器就会知道小车位置。
总结:可变磁阻步进电机
- 转子是一个带有凸极(突出)的软铁圆柱体。
- 这是最简单、最便宜的步进电机。
- 唯一一种在断电电机轴的手动旋转中没有制动扭矩的步进电机。
- 大步距角
- 丝杠通常安装在轴上以进行线性步进运动。
# 4. 永磁步进
永磁步进电机_具有圆柱形永磁转子。定子通常有两个绕组。绕组可以是中心抽头的,以允许通过将电压从绕组的一端切换到另一端来改变磁场极性的_单极驱动电路。
需要交替极性的_双极_驱动来为没有中心抽头的绕组供电。纯永磁步进电机通常具有较大的步距角。断电电机轴的旋转表现出制动扭矩。如果定位角较大,例如 7.5 __°__到 90 °,则可能是永磁步进而不是混合步进。
永磁步进电机需要向两个(或更多)绕组施加相控交流电。在实践中,这几乎总是由固态电子器件从直流电产生的方波。
_双极_驱动是在 (+) 和 (-) 极性之间交替的方波,例如,+2.5 V 到 -2.5 V。_单极_驱动为从一对正极形成的线圈提供 (+) 和 (-) 交变磁通量方波施加到中心抽头线圈的两端。双极或单极波的时序是波驱动、全步或半步。
# 4.1. 波驱动

PM波驱动顺序 (a) φ1+ , (b) φ2+ , (c) φ1- , (d) φ2-
从概念上讲,最简单的驱动是_波驱动_。从左到右的旋转顺序是正φ-1 指向转子北极向上,(+)φ-2 指向转子右北极,负φ-1 吸引转子北极向下,(-)φ-2 指向转子左。下面的波形驱动波形显示一次只有一个线圈通电。虽然简单,但它不会产生与其他驱动技术一样多的扭矩。

波形:双极波驱动
波形(上图)是双极性的,因为 (+) 和 (-) 两种极性都驱动步进器。由于驱动电流的极性反转,线圈磁场反转。

波形:单极波驱动
波形(上图)是单极性的,因为只需要一个极性。这简化了驱动电子设备,但需要两倍的驱动器。因为需要一对 (+) 波通过施加到中心抽头线圈的相对两端来产生交变磁场,所以波形有两倍多。
电机需要交变磁场。这些可以由单极或双极波产生。但是,电机线圈必须具有用于单极驱动的中心抽头。
永磁步进电机采用各种引线配置制造。
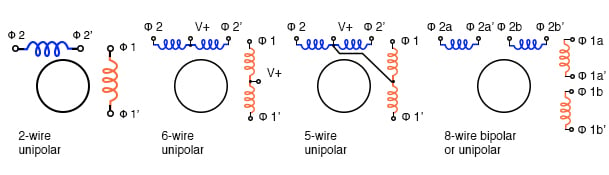
步进电机接线图
- 4 线电机只能由双极波形驱动。
- 6 线电机是最常见的布置,由于中心抽头而设计用于单极驱动。但是,如果忽略中心抽头,它可能由双极波驱动。
- 5 线电机只能由单极波驱动,因为如果两个绕组同时通电,公共中心抽头会产生干扰。
- 8 线配置很少见,但提供了最大的灵活性。它可以为单极驱动器接线,如 6 线或 5 线电机。一对线圈可以串联用于高压双极小电流驱动,也可以并联用于低压大电流驱动。
双_股绕组_是通过用两条平行线缠绕线圈产生的,通常是红色和绿色漆包线。这种方法为中心抽头绕组产生精确的 1:1 匝数比。这种绕线方法适用于除上述 4 线布置之外的所有布置。
# 4.2. 全步驱动
_全步_驱动比波驱动提供更大的扭矩,因为两个线圈同时通电。这会在两个磁场磁极之间吸引转子磁极。(下图)

全步,双极驱动
如上图所示,全步双极驱动与波驱动具有相同的步距角。单极驱动(未显示)将需要一对单极波形,用于施加到中心抽头绕组末端的上述双极波形中的每一个。单极驱动器使用不太复杂、更便宜的驱动器电路。当需要更多扭矩时,双极驱动器的额外成本是合理的。
# 4.3. 半步驱动
给定步进电机几何形状的步距角通过_半步_驱动减半。这相当于每转两倍的步进脉冲。(下图)半步为电机轴的定位提供了更大的分辨率。
例如,在喷墨打印机的纸张上移动打印头的半步进电机将使点密度加倍。

半步,双极驱动
半步驱动是波驱动和全步驱动的组合,其中一个绕组通电,然后两个绕组通电,产生两倍的步数。半步驱动的单极性波形如上图所示。对于波驱动,转子与磁场磁极对齐,对于全步驱动,转子与磁极之间对齐。
使用专门的控制器可以实现微步。通过改变,绕组的电流正弦许多微步可以在正常位置之间内插。永磁步进电机的结构与上图有很大不同。
希望增加极数超过图示的数量以产生更小的步距角。还希望减少绕组的数量,或至少不增加绕组的数量以便于制造。
# 4.4. 建造
永磁步进电机的结构与上图有很大不同。希望增加极数超过图示的数量以产生更小的步距角。还希望减少绕组的数量,或至少不增加绕组的数量以便于制造。

永磁步进电机,24 极堆叠结构
永磁步进电机只有两个绕组,但两相各有 24 极。这种构造方式被称为_can stack_。相绕组用低碳钢外壳包裹,手指放在中心。
一个阶段,在短暂的基础上,将有一个北侧和一个南侧。每边用十二个叉指环绕到甜甜圈的中心,总共有 24 个极点。这些交替的南北手指将吸引永磁转子。
如果相的极性颠倒,转子将跳跃 360 ° /24 = 15 °。我们不知道哪个方向,哪个没有用。然而,如果我们给 φ-1 和 φ-2 通电,转子将移动 7.5 °,因为 φ-2 从 φ-1 偏移(旋转)了 7.5 °。偏移量见下文。并且,如果相位交替,它将沿可重现的方向旋转。
任何上述波形的应用都会使永磁转子旋转。
请注意,转子是一个灰色铁氧体陶瓷圆柱体,磁化为所示的 24 极模式。这可以通过磁铁查看器薄膜或应用于纸质包装的铁屑来查看。不过,电影中北极和南极的颜色都是绿色的。
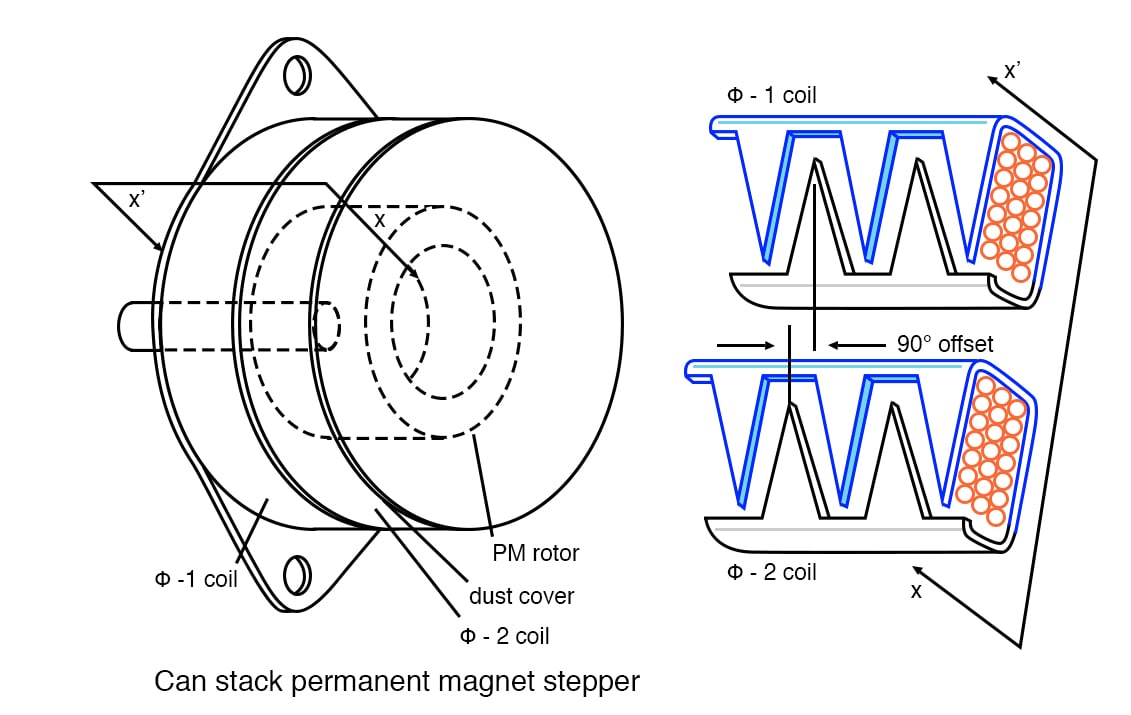
(a) 罐体外部视图,(b) 场偏移细节
PM 步进机的 Can-stack 式结构独特且易于通过堆叠的“罐”识别(上图)。注意两相部分之间的旋转偏移。这是使转子跟随两相之间的磁场切换的关键。
总结:永磁步进电机
- 转子是永磁体,通常是用许多磁极磁化的铁氧体套筒。
- 可堆叠结构从单个线圈中提供多个磁极,并带有交错的软铁指。
- 大到中等的步距角。
- 常用于计算机打印机中以推进纸张。
# 5. 混合式步进电机
_混合式步进电机_结合了可变磁阻步进和永磁步进的特点,可产生更小的步距角。转子是一个圆柱形永磁体,沿轴线磁化有径向软铁齿。
定子线圈缠绕在具有相应齿的交替磁极上。通常有两个绕组相分布在极对之间。对于单极驱动,该绕组可以是中心抽头的。中心抽头是通过_双线绕组_实现的,这是一对物理上平行缠绕但串联连接的导线。
当相驱动电流反向时,相的南北极交换极性。非抽头绕组需要双极驱动。

混合式步进电机
请注意,一个转子部分上的 48 齿与另一部分偏移了半个螺距。(参见上面的转子磁极细节。这个转子齿偏移也显示在下面。)由于这种偏移,转子实际上有 96 个相反极性的交错磁极。
该偏移允许通过反转一相的磁场极性以 1/96 转的步长进行旋转。如上图和下图所示,两相绕组很常见。不过,可能有多达五个阶段。
8 极上的定子齿对应于 48 转子齿,但极间空间中缺少齿。因此,转子的一个极,比如南极,可以在 48 个不同的位置与定子对齐。然而,南极的齿与北齿偏移了半个齿。
因此,转子可以在 96 个不同的位置与定子对齐。这个半齿偏移显示在上面的转子磁极细节或下图中。
好像这还不够复杂,定子主极分为两相(φ-1,φ-2)。这些定子相位彼此偏移四分之一个齿。此细节仅在下面的示意图中可见。结果是当相位交替通电时,转子以四分之一齿的步长移动。
换句话说,对于上述步进电机,转子每转 2×96=192 步。
上图代表实际的混合式步进电机。然而,我们提供了一个简化的图形和示意图来说明上面不明显的细节。为简单起见,请注意转子和定子中线圈和齿数的减少。
在接下来的两个图中,我们试图说明由两个定子相位偏移四分之一齿和转子半齿偏移所产生的四分之一齿旋转。四分之一齿定子偏移连同驱动电流正时也定义了旋转方向。

混合式步进电机示意图
# 5.1. 混合步进原理图的特点
- 永磁转子的顶部是南极,底部是北极。
- 转子南北齿错开半个齿。
- 如果 φ-1 定子临时通电北上,南下。
- 顶部 φ-1 定子齿与转子顶部南齿对齐。
- 底部 φ-1' 定子齿与转子底部北齿对齐。
- 施加到轴上以克服保持扭矩的足够扭矩将使转子移动一个齿。
- 如果 φ-1 的极性反转,转子将移动半个齿,方向未知。对齐将是南定子顶部到北转子底部,北定子底部到南转子。
- φ-1 通电时,φ-2 定子齿与转子齿不对齐。事实上,φ-2定子齿偏移了四分之一齿。如果 φ-1 断电而 φ-2 通电,这将允许旋转该量。φ-1 的极性和驱动决定旋转方向。

混合式步进电机旋转顺序
# 5.2. 混合式步进电机旋转
- 转子顶部是永磁体南,底部是北。字段 φ1、φ-2 可切换:开、关、反向。
- (a) φ-1=on=北顶,φ-2=off。对齐(从上到下): φ-1 定子-N:转子-顶部-S,φ-1' 定子-S:转子-底部-N。起始位置,旋转=0。
- (b) φ-1=关,φ-2=开。对齐(从右到左): φ-2 定子-N-右:转子-顶部-S,φ-2' 定子-S:转子-底部-N。旋转 1/4 齿,总旋转 = 1/4 齿。
- (c) φ-1=反向(开),φ-2=关。对齐(从下到上): φ-1 定子-S:转子-底部-N,φ-1' 定子-N:转子-顶部-S。从最后一个位置旋转 1/4 齿。从开始的总旋转:1/2 齿。
- 未显示:φ-1=关,φ-2=反向(开)。__对齐(从左到右):__总旋转:3/4 齿。
- 未显示:φ-1=on,φ-2=off(与(a)相同)。__对齐(从上到下):__总旋转 1 齿。
具有制动扭矩的无动力步进电机是永磁步进电机或混合步进电机。混合式步进器的步进角会很小,远小于永磁步进器的 7.5 __° 。__步距角可以是几分之一度,对应于每转几百步。摘要:混合式步进电机
- 步距角小于可变磁阻或永磁步进器。
- 转子是带有细齿的永磁体。南北齿偏移半个齿,步距角更小。
- 定子磁极具有与转子相同节距的匹配细齿。
- 定子绕组分成不少于两相。
- 一个定子绕组的磁极偏移四分之一齿以获得更小的步距角。
相关练习:
总目录: